भाषा के चयन करीं .
स्वायत्त खोज आ औद्योगिक स्वचालन के क्षेत्र में गहिरा कीचड़ के पार करे के चुनौती सबसे महत्वपूर्ण यांत्रिक बाधा में से एगो के प्रतिनिधित्व करेला। जबकि पहिया ठोस जमीन पर गति देला, अक्सर ई तब खराब हो जालें जब सतह चिपचिपा, अर्ध-तरल स्लरी में बदल जाले।

कम कतरनी वाला वातावरण में बड़ रोबोट ट्रैक के मौलिक फायदा
जब रोबोटिक प्लेटफार्म के गहिरा कीचड़ के सामना करे के पड़े ला तब प्राथमिक भौतिक बाधा सतह के कतरनी ताकत के कमी होला। पारंपरिक पहिया मशीन के पूरा द्रव्यमान के कुछ छोट-छोट संपर्क पैच प केंद्रित क देवेला, जवना से नीचे के ओर अपार दबाव पैदा होखेला। कीचड़ में ई दबाव माटी के सहन क्षमता से ढेर हो जाला जेवना से तुरंत डूब जाला। के गोद लेवे के बा बड़का रोबोट के पटरी बा गाड़ी के वजन के काफी व्यापक सतह क्षेत्र में बाँट के एह गतिशीलता में मौलिक रूप से बदलाव करे ला। ई बितरण जमीन के दबाव के अक्सर मनुष्य के पैर के निशान से हल्का स्तर पर कम क देला, जेकरा चलते रोबोट कीचड़ के बीच से मथला के बजाय कीचड़ के ऊपर "तैर" सके ला।
साधारण वजन बितरण से परे, ट्रैक सिस्टम के लगातार प्रकृति इलाका में अनियमितता सभ पर लगातार पुल उपलब्ध करावे ले। जबकि पहिया के हर छोट रट से बाहर निकले के पड़ेला, लेकिन एगो लंबा ट्रैक ए अंतराल के बीच में फैलल रहेला, जवना से स्थिरता के एगो अयीसन स्तर बनल रहेला जवन कि सेंसर अवुरी नाजुक ऑनबोर्ड इंस्ट्रूमेंट खाती बहुत महत्वपूर्ण होखेला। ई यांत्रिक फायदा खाली सीधा रहे के ना होला; ई ऊर्जा के कुशल संरक्षण के बारे में बा। ट्रैक के डूबे के गहराई के कम से कम क के मोटर के लगातार "बुलडोजर" प्रभाव से लड़ाई ना करे के पड़ेला जवन कि जब कवनो पहिया अपना रास्ता के सोझा कीचड़ धकेलेला।
रोबोट खातिर रबर टैंक ट्रैक के सामग्री विज्ञान
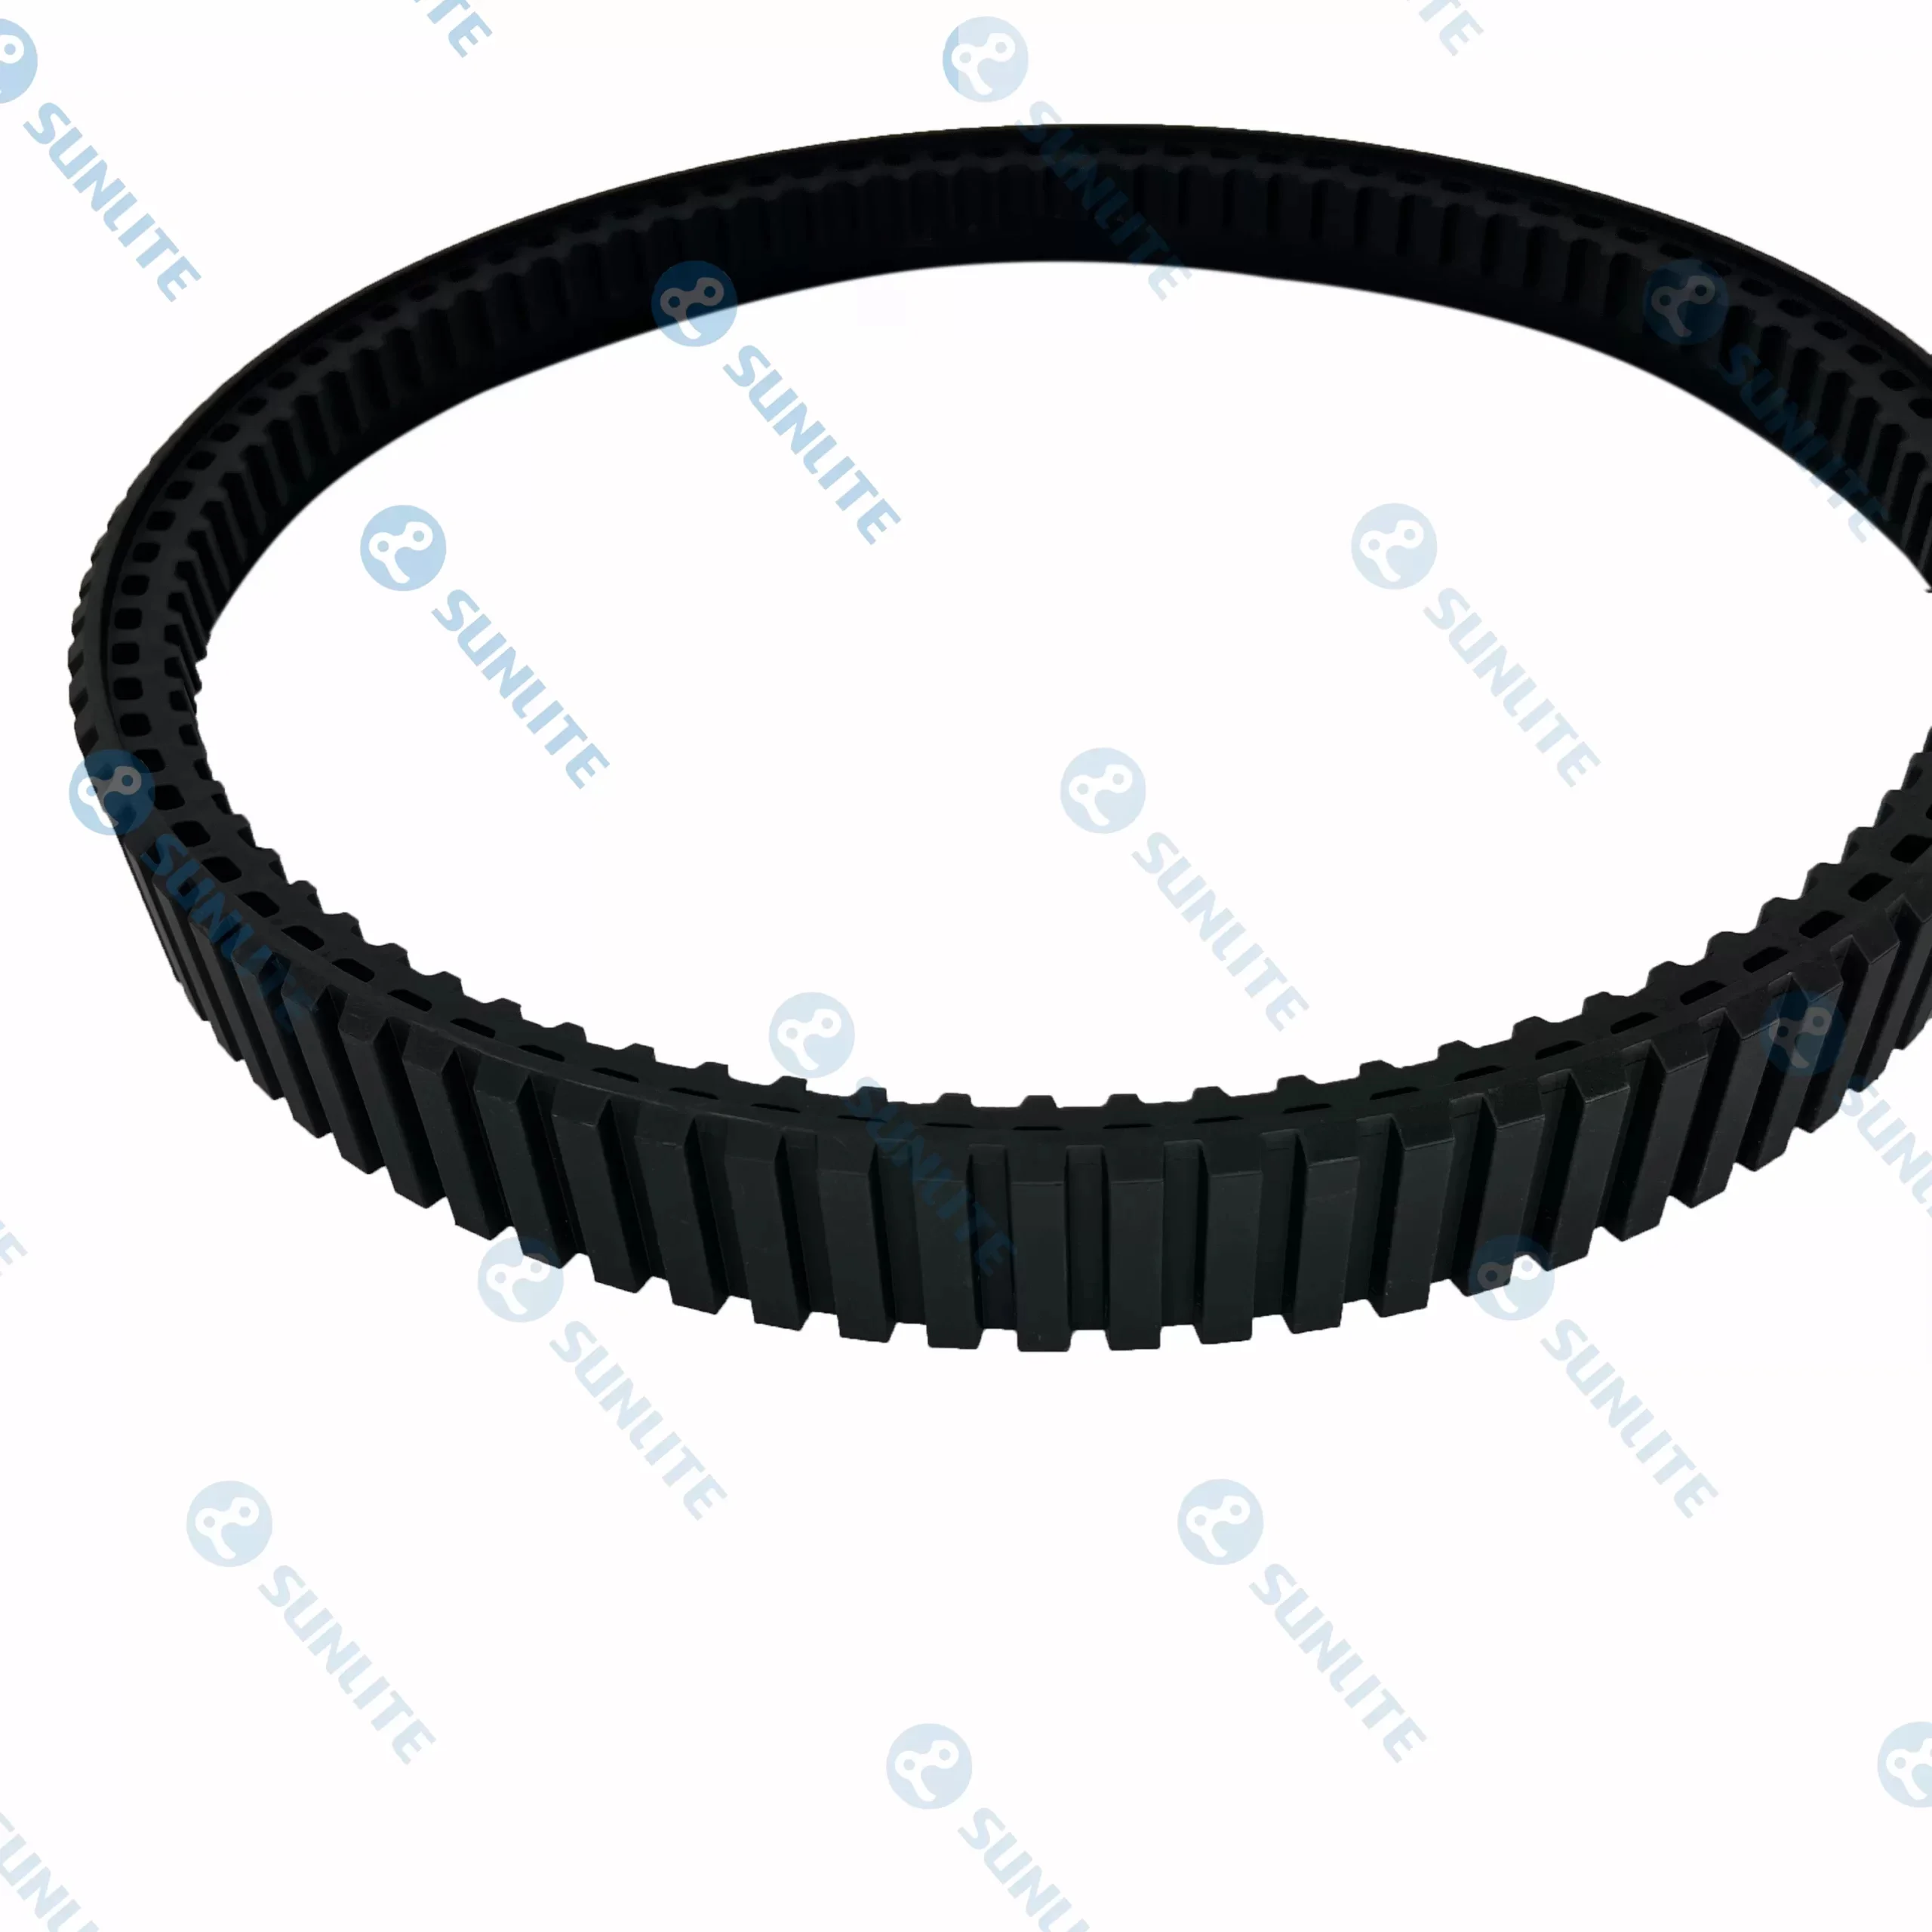
ट्रैक कइल सिस्टम के प्रभावशीलता पर एकर रचना बहुत प्रभावित होला। आधुनिक रोबोटिक्स में, के ओर बढ़ल रोबोट खातिर रबर के टंकी के पटरी क्रांति ले आइल बा कि ई मशीन नरम धरती से कइसे बातचीत करेली सँ. भारी निर्माण में इस्तेमाल होखे वाला स्टील के पटरी के बिपरीत, रबर के यौगिक लचीलापन आ पकड़ के एगो अनोखा संतुलन देला। रबर के लोच के कारण ट्रैक के डूबल बाधा जइसे कि चट्टान भा कीचड़ के भीतर छिपल जड़ के आसपास तनी बिकृत हो जाला, एह से ई सुनिश्चित होला कि सतह के क्षेत्रफल हर समय जमीन के संपर्क में रहे ला।
एकरे अलावा, रबर के ट्रैक सभ के अक्सर बिसेस ट्रेड पैटर्न के साथ डिजाइन कइल जाला जेह से सेल्फ-क्लीनिंग में आसानी होला। गहिरा कीचड़ में सभसे बड़ जोखिम में से एगो "जाम" होला, जहाँ लग के बीच के जगह मलबा से भर जाला, जेकरा चलते पटरी चिकना, फिसलन वाला बेल्ट में बदल जाला। उच्च गुणवत्ता वाला रबर ट्रैक सभ में एगो बिसेस ज्यामिति के इस्तेमाल होला जे ट्रैक के ड्राइव स्प्रोकेट के गोल करे के साथ फ्लेक्स होला, कारगर तरीका से कीचड़ के बाहर निकाले ला आ आगे के प्रगति खातिर जरूरी "काट" के बरकरार रखे ला। ई सेल्फ-क्लीनिंग क्षमता दूरस्थ आर्द्रभूमि भा बाढ़ से भरल आपदा क्षेत्र में काम करे वाला रोबोट सभ खातिर एगो महत्वपूर्ण बिभेदक हवे जहाँ मैनुअल रखरखाव असंभव होखे।
रोबोट खातिर कैटरपिलर ट्रैक के साथ कर्षण के अनुकूलन
के यांत्रिक जटिलता के बारे में बतावल गइल बा रोबोट खातिर कैटरपिलर ट्रैक बा फालतू कर्षण के एगो स्तर प्रदान करेला जवना के बराबरी पहिया बस नईखे क सकत। पहिया वाला सिस्टम में अगर एक भा दू गो पहिया के पकड़ खतम हो जाव त पूरा मिशन से समझौता हो सकेला. एकरे बिपरीत, ट्रैक सिस्टम में एक साथ दर्जनों अलग-अलग लग भा "ग्राउजर" सभ के इस्तेमाल होला। भले ट्रैक के आगे के हिस्सा गाद के खास नरम पैच में संघर्ष करत होखे, पीछे के हिस्सा इलाका के संगे जुड़ल रहेला, जवना से रोबोट के खींच के ले जाए खाती जरूरी जोर मिलेला।
जमीन के संपर्क के लंबाई से इ फालतू पकड़ बढ़ जाला। चुकी इ ट्रैक रोबोट के चेसिस के एगो महत्वपूर्ण हिस्सा के संगे फैलल बा, एहसे एकरा के अलग-अलग माटी के घनत्व प खरीदारी मिल सकता। गहिरा कीचड़ में जमीन के स्थिरता शायदे कबो एक समान होला। सतह से कुछ इंच नीचे अउरी मजबूत माटी भा डूबल मलबा हो सके ला। कैटरपिलर स्टाइल के सिस्टम सभ के गहिरा लग सभ के अइसन डिजाइन कइल गइल बा कि तरल ऊपरी परत के माध्यम से पहुँच के नीचे के अउरी स्थिर सब्सट्रेट के खोज कइल जा सके, ई सुनिश्चित करे ला कि मोटर सभ से निकले वाला टॉर्क के सफलतापूर्वक रेखीय गति में बदल दिहल जाय।
अत्यधिक आर्द्रता में रोबोट टैंक ट्रैक की यांत्रिक विश्वसनीयता
गहिरा कीचड़ में काम करे में खाली सतह के नेविगेट करे से बेसी कुछ होला; एकरा खातिर भीतरी घटक सभ के नमी आ ग्रिट के प्रवेश से बचावे के जरूरत होला। के डिजाइन के बा रोबोट टैंक के पटरी के बा अक्सर सील कइल बेयरिंग सिस्टम आ प्रबलित ड्राइव पहिया सभ के सामिल कइल जाला जे खासतौर पर कीचड़ वाला पानी के घर्षण प्रकृति के सामना करे खातिर बनावल जालें। कीचड़ खाली पानी ना ह; ई महीन कण सभ के निलंबन हवे जे चलत हिस्सा सभ पर सैंडपेपर नियर काम क सके ला।
एगो बढ़िया से डिजाइन कइल ट्रैक सिस्टम द्वारा दिहल गइल बाड़े ड्राइव एक्सल आ मोटर सभ के सीधे पर्यावरण के संपर्क में आवे से बचावे में मदद करे ला। स्प्रोकेट-एंड-लिंक भा स्प्रोकेट-एंड-बेल्ट सिस्टम के इस्तेमाल से बिजली के डिलीवरी के कीचड़ के सभसे गहिरा हिस्सा से ऊपर अपेक्षाकृत ऊँच रखल जाला। ई ऊंचा ड्राइव पोजीशन ड्राइवट्रेन के मोट, माटी से भारी कीचड़ में निहित चूषण बल सभ से डूबे भा जब्त होखे के खतरा कम से कम क देला। एकरे अलावा ई केंद्रीय चेसिस खातिर उच्च ग्राउंड क्लीयरेंस के एकीकरण के अनुमति देला, जेकरा से रोबोट के "मस्तिष्क" आ बिजली आपूर्ति के डूबे से बचावल जा सके ला।
रोबोट खातिर टैंक ट्रेड के विकासवादी भविष्य
जइसे-जइसे आर्टिफिशियल इंटेलिजेंस आ सेंसर टेक्नोलॉजी के बढ़ती होला, बिस्वास जोग भौतिक गतिशीलता के मांग अउरी तेज हो जाला। रोबोट के लगे दुनिया के सबसे परिष्कृत पथ खोजे वाला एल्गोरिदम हो सकेला, लेकिन अगर दलदल के पहिला सौ गज में ओकर भौतिक लोकोमोशन फेल हो जाला त मिशन खतम हो जाला। एही चलते रोबोट खातिर टैंक के ट्रेड इंजीनियरन खातिर शोध के प्राथमिक क्षेत्र बनल जारी बा. हमनी के स्मार्ट ट्रैक के उदय देख रहल बानी जा जवन मिट्टी के सेंसर से मिले वाला प्रतिक्रिया के आधार प आपन तनाव चाहे प्रोफाइल तक के समायोजित क सकता।
कीचड़ वाला इलाका के नेविगेशन के भविष्य एह एडवांस सॉफ्टवेयर के ट्रैक के कालजयी भौतिकी से बियाह में बा। चर-कठोरता वाला सामग्री आ अनुकूली ज्यामिति के इस्तेमाल से अगिला पीढ़ी के रोबोट कड़ा फुटपाथ से गहिरा कीचड़ में बिना दक्षता के नुकसान कइले संक्रमण कर सकेलें। हालाँकि, मूल सिद्धांत एकही बा: ट्रैक एगो पोर्टेबल सड़क हवे जेकरा के रोबोट अपना साथे ले जाला। जवना दुनिया में जमीन अप्रत्याशित बा आ कीचड़ गहिराह बा, ओहिजा आपन रास्ता खुदे बिछावे के क्षमता अंतिम फायदा होला.
निष्कर्ष में कहल जा सकेला कि ट्रैक कइल ड्राइवट्रेन के इस्तेमाल करे के फैसला मिट्टी के यांत्रिकी के मौलिक नियमन पर आधारित फैसला हवे। चाहे ऊ छोट खोज-बचाव ड्रोन होखे भा कौनों बिसाल औद्योगिक हॉलर, बेहतर सतह क्षेत्र, फालतू कर्षण बिंदु आ ट्रैक कइल सिस्टम सभ के सामग्री लचीलापन ई सुनिश्चित करे ला कि गहिरा कीचड़ पार करे के बाधा हवे, ना कि डरल जाल। साधारण पहिया से लेके परिष्कृत रबर आ कैटरपिलर सिस्टम तक के इंजीनियरिंग के सफर पृथ्वी के सबसे चुनौतीपूर्ण वातावरण में महारत हासिल करे के हमनी के बढ़त क्षमता के दर्शावत बा।

स्वायत्त खोज आ औद्योगिक स्वचालन के क्षेत्र में गहिरा कीचड़ के पार करे के चुनौती सबसे महत्वपूर्ण यांत्रिक बाधा में से एगो के प्रतिनिधित्व करेला।